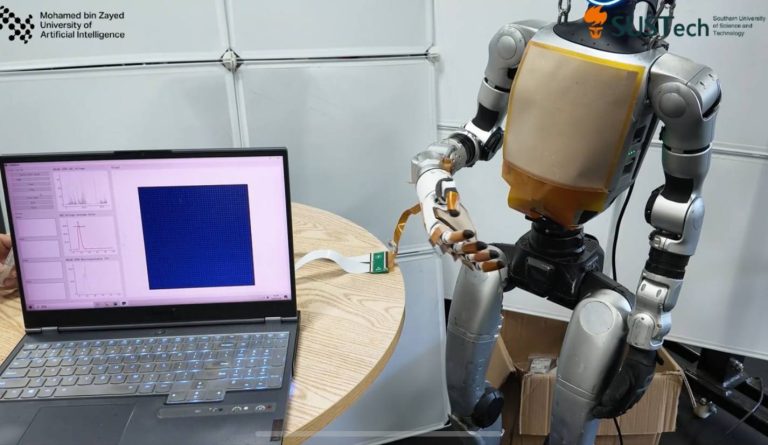

Международная группа инженеров разработала высокотехнологичную искусственную кожу для роборуких, которая обеспечивает машинам мгновенную тактильную реакцию на уровне человеческих рефлексов. Покрытие позволяет манипуляторам аккуратно удерживать ультратонкие хрупкие предметы и молниеносно отдергивать пальцы при угрозе прокола. Об этом сообщает «Хайтек» со ссылкой на исследование в журнале Nature Machine Intelligence.
Разработчики покрыли роботизированные пальцы гибким сенсорным слоем под названием NI-skins, который содержит массивы микроскопических датчиков давления. Уникальность технологии заключается в скорости обработки поступающих сигналов: полный цикл от физического контакта до интерпретации команды двигателями занимает всего 23 миллисекунды.
Во время демонстрационных тестов оснащенный новой кожей механический захват сумел стабильно удерживать тончайший грифель автоматического карандаша диаметром 0,5 мм. Аппарат также успешно переносил мягкую паяльную проволоку толщиной 0,2 мм без малейшего повреждения структуры материалов.
Параллельно авторы работы настроили алгоритмы самозащиты, которые имитируют человеческое ощущение боли при контакте с острыми предметами. Когда к искусственному покрытию приближали медицинскую иглу, датчики фиксировали критическое точечное давление и посылали высоковольтный импульс напрямую к приводам, заставляя руку отдернуться до момента повреждения оболочки.
На текущем этапе кодирующие микросхемы системы занимают довольно много места. Поэтому инженеры планируют уменьшить электронику и упаковать всю цепочку обработки касаний в единый компактный микрочип.
Внедрение таких быстрых рефлексов позволит безопасно использовать человекоподобных роботов на заводах. Также технология найдет применение в хирургических операционных, где от машин требуется ювелирная точность движений.
Обложка: демонстрация крупномасштабного тактильного восприятия и защитных реакций у робота. Источник: Nature Machine Intelligence (2026). DOI: 10.1038/s42256-026-01325-6